|
YARP
Yet Another Robot Platform
|

|
|
YARP
Yet Another Robot Platform
|
|
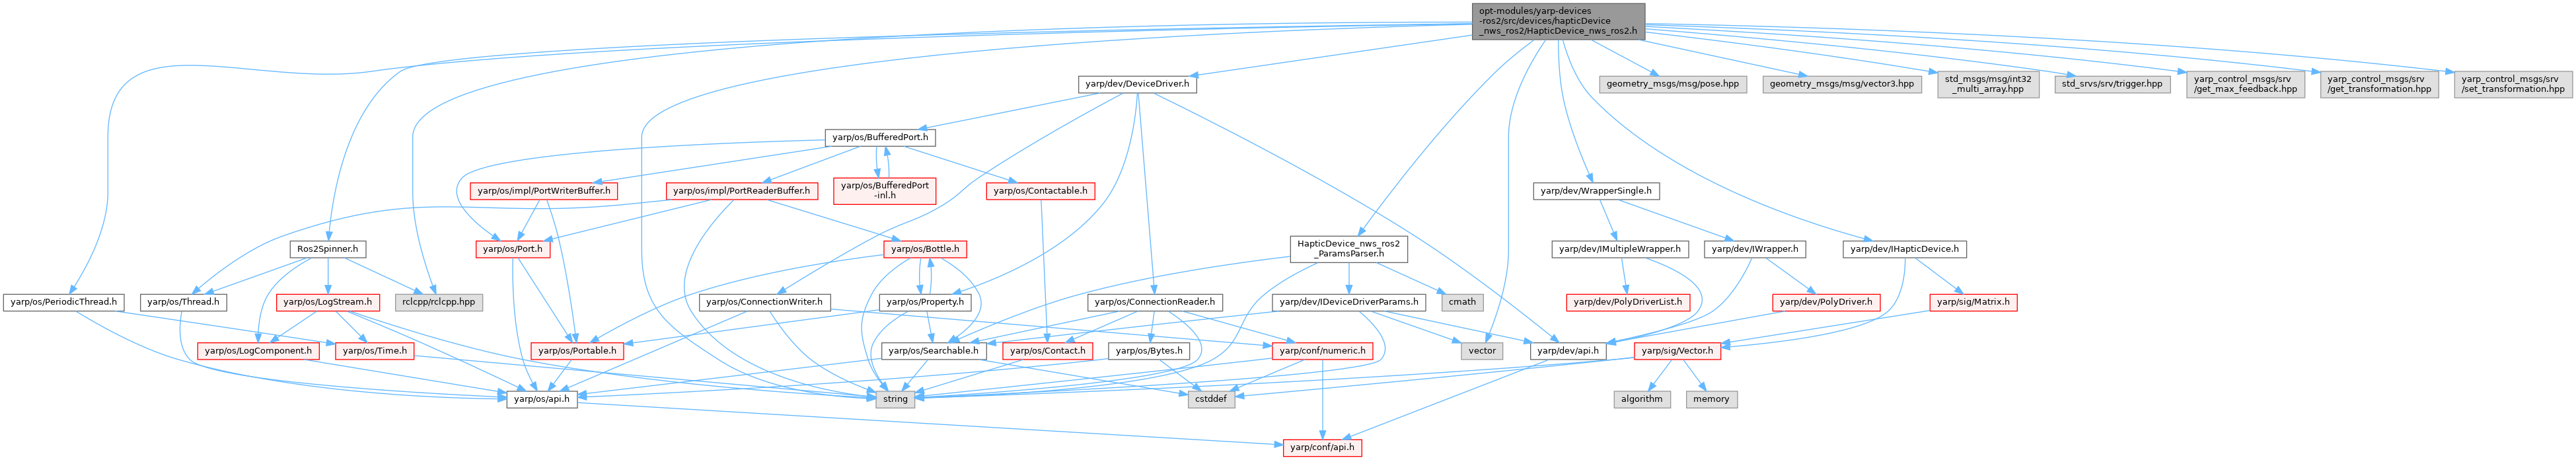
#include <string>#include <vector>#include <yarp/dev/DeviceDriver.h>#include <yarp/dev/WrapperSingle.h>#include <yarp/dev/IHapticDevice.h>#include <yarp/os/PeriodicThread.h>#include <Ros2Spinner.h>#include <rclcpp/rclcpp.hpp>#include <geometry_msgs/msg/pose.hpp>#include <geometry_msgs/msg/vector3.hpp>#include <std_msgs/msg/int32_multi_array.hpp>#include <std_srvs/srv/trigger.hpp>#include <yarp_control_msgs/srv/get_max_feedback.hpp>#include <yarp_control_msgs/srv/get_transformation.hpp>#include <yarp_control_msgs/srv/set_transformation.hpp>#include "HapticDevice_nws_ros2_ParamsParser.h" Include dependency graph for HapticDevice_nws_ros2.h: This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| class | HapticDevice_nws_ros2 |
HapticDevice_nws_ros2: A HapticDevice network wrapper server for ROS2. More... | |
 1.9.8