#include </home/runner/work/yarp-documentation/yarp-documentation/yarp/opt-modules/yarp-device-xhand/src/devices/xHandControlBoard/ControlBoardTrajectory.h>
Definition at line 60 of file ControlBoardTrajectory.h.
◆ TrajectoryGenerator()
| TrajectoryGenerator::TrajectoryGenerator |
( |
| ) |
|
|
protected |
◆ ~TrajectoryGenerator()
| TrajectoryGenerator::~TrajectoryGenerator |
( |
| ) |
|
|
virtual |
◆ abortTrajectory()
| virtual bool TrajectoryGenerator::abortTrajectory |
( |
double |
limit | ) |
|
|
pure virtual |
◆ computeTrajectory()
| virtual double TrajectoryGenerator::computeTrajectory |
( |
| ) |
|
|
pure virtual |
◆ computeTrajectoryStep()
| virtual double TrajectoryGenerator::computeTrajectoryStep |
( |
| ) |
|
|
pure virtual |
◆ getTrajectoryType()
◆ initTrajectory()
| virtual bool TrajectoryGenerator::initTrajectory |
( |
double |
current_pos, |
|
|
double |
final_pos, |
|
|
double |
speed, |
|
|
double |
acceleration, |
|
|
std::chrono::milliseconds |
controller_period |
|
) |
| |
|
pure virtual |
◆ isMotionDone()
| bool TrajectoryGenerator::isMotionDone |
( |
| ) |
|
◆ setLimits()
| bool TrajectoryGenerator::setLimits |
( |
double |
min, |
|
|
double |
max |
|
) |
| |
◆ m_acceleration
| double TrajectoryGenerator::m_acceleration |
|
protected |
◆ m_computed_reference
| double TrajectoryGenerator::m_computed_reference |
|
protected |
◆ m_controllerPeriodMilliseconds
| double TrajectoryGenerator::m_controllerPeriodMilliseconds |
|
protected |
◆ m_joint_max
| double TrajectoryGenerator::m_joint_max |
|
protected |
◆ m_joint_min
| double TrajectoryGenerator::m_joint_min |
|
protected |
◆ m_mutex
| std::mutex TrajectoryGenerator::m_mutex |
|
protected |
◆ m_speed
| double TrajectoryGenerator::m_speed |
|
protected |
◆ m_trajectory_complete
| bool TrajectoryGenerator::m_trajectory_complete |
|
protected |
◆ m_x0
| double TrajectoryGenerator::m_x0 |
|
protected |
◆ m_xf
| double TrajectoryGenerator::m_xf |
|
protected |
The documentation for this class was generated from the following files:


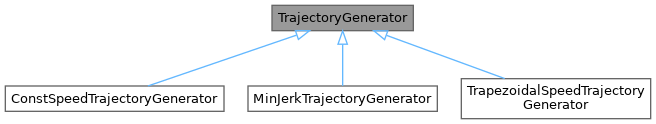
 Inheritance diagram for TrajectoryGenerator:
 1.9.8